Product overview
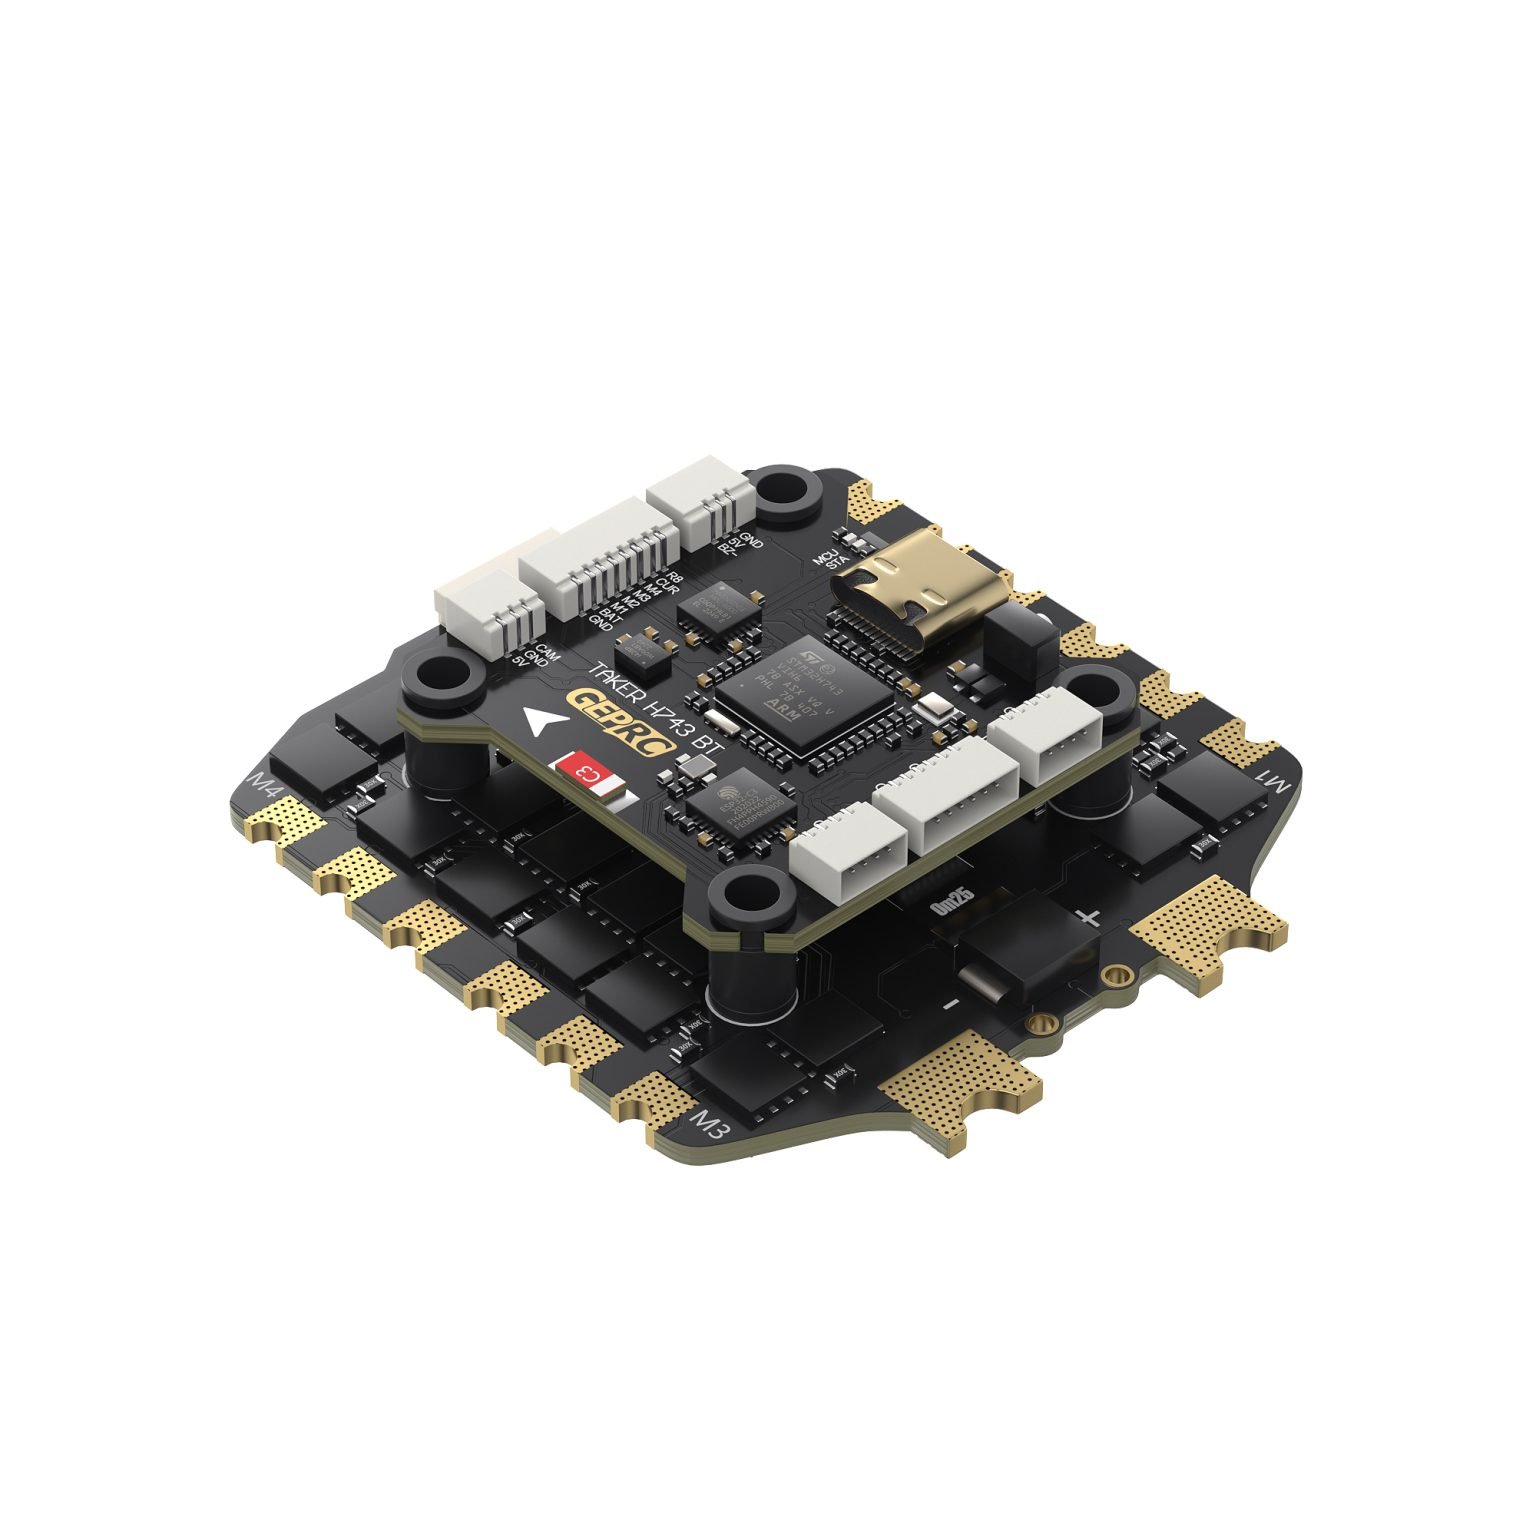
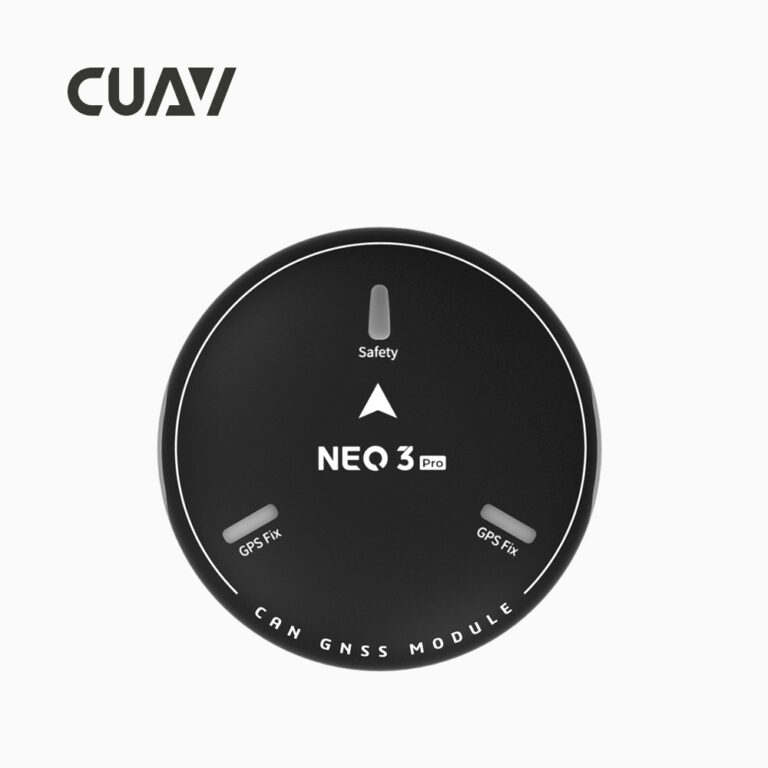
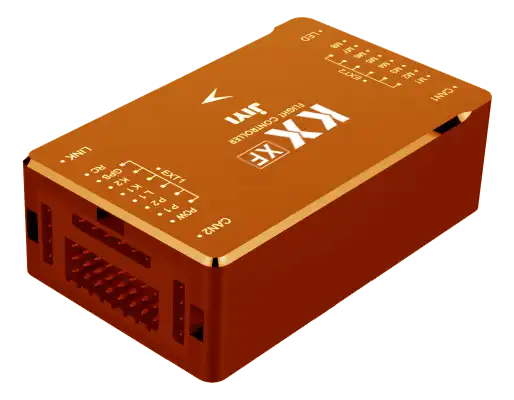
The Hongfei BOYING Paladin is a flight-control system for agricultural multirotor UAVs, combining navigation, flight supervision and mission control. Its architecture brings together a main control module, voltage conversion and monitoring modules, a GPS and external compass orientation module, and a flight status indicator. Integrated inertial and satellite navigation sensors supply data for real-time attitude, position and operating-status outputs. Processing includes sensor preprocessing, temperature compensation and data fusion, while the attitude estimator uses Kalman filtering. Dual CPU and sensor arrangements support automatic detection and switching.
BY-GCS ground station software provides the operator interface for flight data, dashboard status, abnormal-status alarms, remote flight control, electronic mapping and route planning. A separate remote control device enables remote control operation. Monitoring covers supply voltage, inertial navigation, GPS and communication-link status, with emergency functions that include return, hover and autonomous landing. The controller also supports control-law reconfiguration in some sensor or attitude-algorithm failure cases; this capability is expressly limited to some failures rather than every possible fault.
Integration options extend to navigation, obstacle sensing and application equipment. Obstacle avoidance radar, terrain-following radar and dual-antenna RTK are optional additions. An optional 4G module supports network RTK and cloud transmission of flight operations data, while an optional docking station connects external CAN peripherals such as radar or a smart battery. Agricultural application options include a liquid level meter for dosage cut-off protection, liquid flow meters, and weighing equipment for granule spreading with a spreader. These accessories are optional configuration items.
Specifications
| Specification | Value & conditions |
|---|---|
| Product identity | Hongfei BOYING Paladin agricultural UAV flight controller. |
| Main control module | Main control module included in the configuration list. |
| Power interface modules | Voltage conversion and monitoring modules. |
| GPS and compass module | High-accuracy, high-sensitivity GPS and external compass orientation module. |
| Status indication | Flight status indicator. |
| Obstacle avoidance radar | Optional obstacle avoidance radar.Optional equipment. |
| RTK positioning and orientation | Optional dual-antenna RTK with dual-redundant high-precision orientation and positioning.Optional equipment. |
| 4G module | Optional 4G module for network RTK positioning and transmission of flight operations data to the cloud network.Optional equipment. |
| CAN peripheral docking station | Optional docking station for external CAN-port peripherals such as radar or a smart battery.Optional equipment. |
| Liquid level monitoring | Optional liquid level meter for liquid monitoring and dosage cut-off protection.Optional equipment. |
| Weighing system | Optional weighing system for solid granule spreading with a spreader.Optional equipment; solid granule spreading with a spreader. |
| Terrain-following radar | Optional terrain-following radar.Optional equipment. |
| Liquid flow measurement | Optional flow meters for detecting liquid flow.Optional equipment. |
| Flight status monitoring | Monitoring and alarms cover power supply voltage, inertial navigation, GPS and link state. |
| Emergency protection functions | Emergency protection functions include return, hover and autonomous landing. |
| Control-law reconfiguration | Control-law reconfiguration is supported in some sensor or attitude-algorithm failure cases.In some sensor or attitude-algorithm failure cases. |
| Ground station software | BY-GCS ground station software provides flight data monitoring, dashboard status display, abnormal-status alarms, remote flight control, an electronic map and route planning. |
| Attitude estimation | Kalman filtering is used for attitude estimation. |
| Remote control operation | Supports remote control operation when combined with a remote control device.Combined with a remote control device. |
| Navigation sensors and processing | Integrated inertial and satellite navigation sensors use preprocessing, whole-temperature-range compensation and data fusion. |
| Navigation outputs and control | Provides real-time flight attitude, position coordinates and operating status for attitude and route control.For a multi-rotor UAV platform. |
| Processor and sensor redundancy | Dual CPU and sensor architecture supports automatic detection and independent switching. |
Request a quote for BOYING Paladin
Send your application, destination country and expected quantity to the ChinaDrone team. We can discuss product selection, configuration and sourcing from China.
Submit your procurement requirements ↗No account needed. A model number is optional. Your enquiry is handled by ChinaDrone.